論文「DAP」がIEICE Transactions on Information and Systemsに採録されました
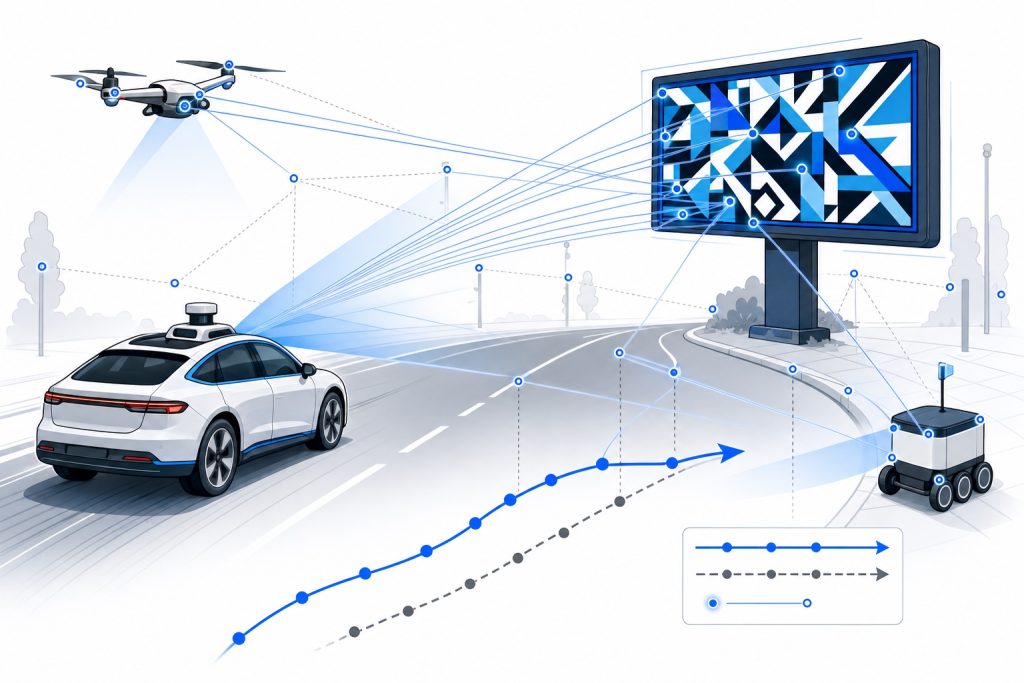
カメラ画像から追跡した特徴点の対応関係をもとに自己位置・姿勢を推定する特徴ベースの視覚的自己位置推定(Visual Localization)は、自動運転車・移動ロボット・ドローンのナビゲーションを支える基盤技術です。推定される姿勢は、どの対応点が保持され最適化に繰り返し取り込まれるかに依存するため、攻撃者が制御する観測によって推定結果が系統的に偏らされる可能性があります。
本研究では、物理的に実現可能で、かつ攻撃者が偏りの方向を制御できる動的敵対的パッチ攻撃「DAP(Dynamic Adversarial Patch)」を提案しました。ディスプレイ上で動的に変化するコンテンツを表示することで、一貫して追跡可能な特徴点対応を作り出し、姿勢推定を攻撃者の選んだ方向へ誘導します。制御可能な偏りが生じるメカニズムを解析するとともに、攻撃に必要な特徴誘発構造を環境適応型の生成パイプラインによって通常の広告コンテンツの中に埋め込み、攻撃媒体を目立たなくしました。CARLAシミュレータおよび実環境において代表的な特徴ベースのパイプラインを対象に評価した結果、DAPはパッチの動きと軌道のずれの間に安定した逆相関を持つ系統的かつ方向性のあるドリフトを引き起こすことを示し、その影響を大幅に低減する軽量なパイプラインレベルの緩和策についても検討しました。
【論文情報】
Zhihe Zhang, Shuo Peng, Tatsuya Mori, “DAP: Physically Realizable and Controllable Dynamic Adversarial Patch Attack Against Feature-based Visual Localization,” IEICE Transactions on Information and Systems, to appear, June 2027.