論文「AVATAR」がIEEE Accessに採録されました
2026.10.18
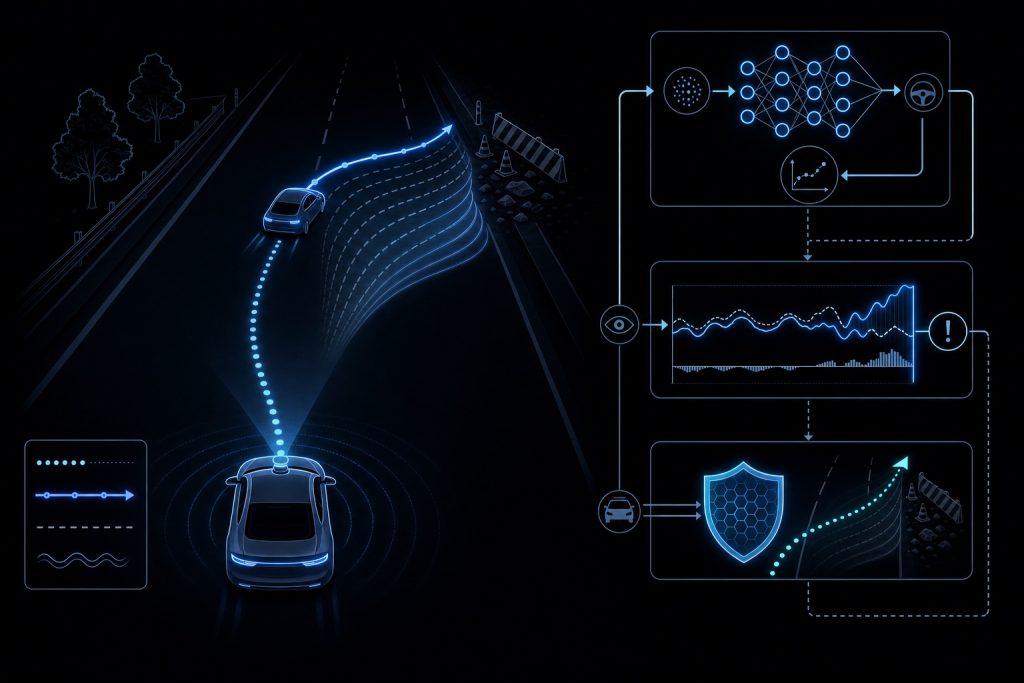
自動運転車の走行を司るプランナ(経路計画モジュール)は、多数の車両が行き交う複雑な交通環境の中で運用されます。敵対的機械学習の研究により、知覚モジュールや軌道予測モジュールの脆弱性はこれまで数多く報告されてきましたが、プランナそのものを標的とする攻撃はほとんど検討されていませんでした。
本研究では、交通ルールにおおむね従って走行する1台の周辺車両を強化学習エージェントで制御し、自車のプランナの判断を誘導する敵対的軌道攻撃「AVATAR」を提案しました。Waymo Open Motion Datasetに基づくWaymaxクローズドループシミュレータ上で、ルールベース・強化学習・模倣学習・世界モデルに基づく4種類のプランナを対象に評価した結果、衝突誘発攻撃によって平均安全スコア(1.0が無衝突を表す)が1.0から0.27まで低下することを示しました。さらに、軌道予測モデルの予測残差を用いるプランナ非依存の異常検知器と、保守的なフォールバックプランナを組み合わせた防御機構を提案し、平均安全スコアを0.27から0.94まで回復できることを実証しました。
【論文情報】
Jiadong Liu, Tatsuya Mori, “Adversarial Trajectory Attack Targeting Autonomous Driving Planners with Residual-based Defense,” IEEE Access, to appear, 2026.