論文「Neural Reconstruction of LiDAR Point Clouds under Jamming Attacks」がNeurIPS 2026に採録されました
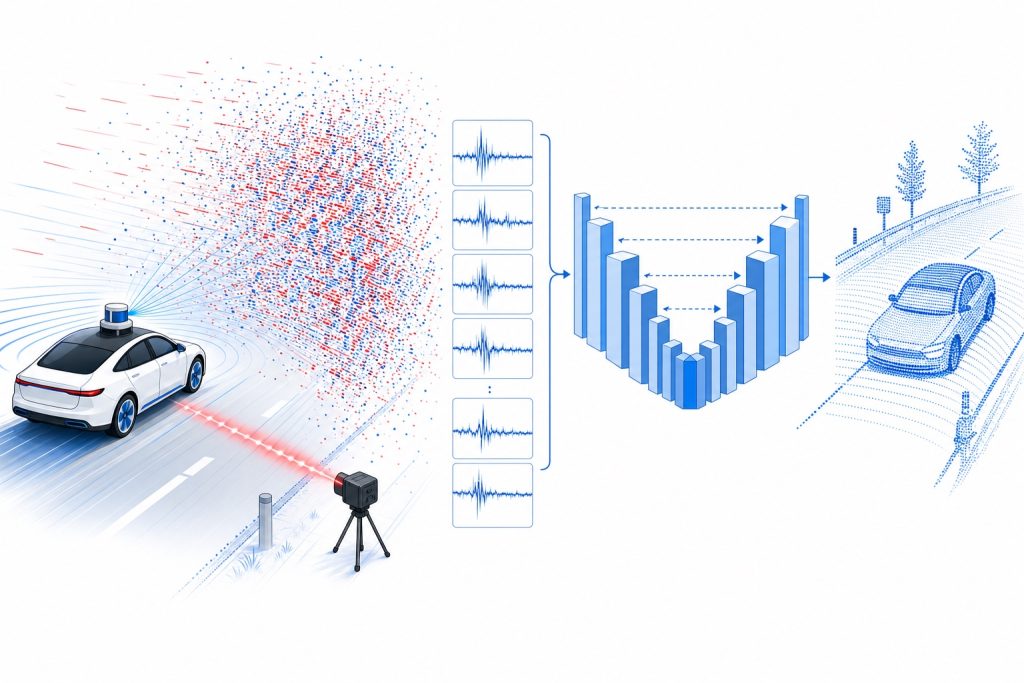
LiDARは自動運転の周辺認識に欠かせないセンサですが、外部からのレーザ照射による攻撃に対して脆弱です。なかでもジャミング攻撃は、高頻度のレーザパルスを注入して本来の反射光を攻撃信号で埋め尽くし、LiDARを完全に「盲目」にしてしまいます。本研究では、攻撃によって点群がランダムに乱されても、その元となるフルウェーブフォーム(受光強度の時間波形)には攻撃信号と正規の反射光を見分ける特徴が残っていることを見いだしました。
この知見に基づき、近年のLiDARが内部に持ちながら活用されてこなかったフルウェーブフォーム表現と、複数の点を同時に計測する同時レーザセンシングを利用して、ジャミング攻撃下でも本来の点群を復元するPULSAR-Netを提案しました。PULSAR-Netは軸方向の空間アテンションを備えたU-Net型のネットワークで、フルウェーブフォーム上で攻撃由来の信号と物体からの反射を識別します。また、ジャミング攻撃下のフルウェーブフォームを含む既存データセットが存在しないため、物理特性を考慮して現実的な攻撃下の波形を合成するデータセット生成パイプラインを構築しました。合成データのみで学習したにもかかわらず、ジャミング攻撃で隠された車両を、実環境の静止シナリオで92%、走行シナリオで73%の割合で復元しており、LiDARジャミング攻撃下で点群を復元できる初の実用的な防御手法となっています。本研究の国内発表は、2026年8月に長崎で開催されたMIRU2026でMIRU学生優秀賞を受賞しました。2026年12月にシドニー・アトランタ・パリの3都市で開催されるNeurIPS 2026で発表されます。
【論文情報】
Ryo Yoshida, Takami Sato, Wenlun Zhang, Yuki Hayakawa, Shota Nagai, Kentaro Yoshioka, “Neural Reconstruction of LiDAR Point Clouds under Jamming Attacks via Full-Waveform Representation and Simultaneous Laser Sensing,” The Fortieth Annual Conference on Neural Information Processing Systems (NeurIPS 2026), December 2026.