フロリダ大学ニュースで慶應大吉岡グループ・電通大菅原グループとフロリダ大の共同研究が紹介されました(ステレオカメラの奥行き推定への攻撃)
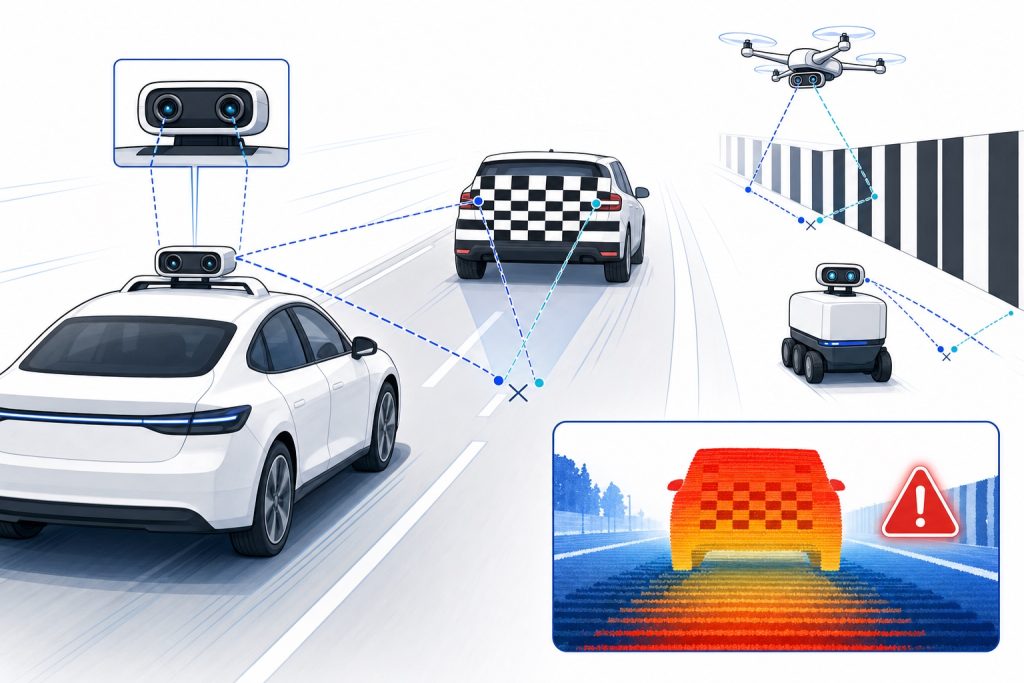
フロリダ大学のニュースサイトに「Simple visual patterns can trick AI-powered vehicles and robots, UF research finds」と題した記事が掲載されました。ACM CCS 2026で発表予定の論文「Illusion of Depth」(慶應義塾大学 吉岡グループ・電気通信大学 菅原グループとフロリダ大学の共同研究)の成果を紹介するものです。
記事では、白黒の縞模様のような単純な繰り返しパターンによって、ステレオカメラで奥行きを推定する自動運転車やロボットが障害物までの距離を誤認し得ることを紹介しています。この弱点は従来のステレオマッチング手法とAIモデルの双方に共通するもので、走行シナリオの実験では、前方車両の背面に市松模様状のパターンを投影すると車両の一部が実際より近くにあると認識され、ブレーキなどの自動応答を引き起こし得ることを示しました。研究チームは、繰り返しパターンが現れる状況を検知して誤った奥行きの選択を防ぐ対策も開発しています。本研究は Earth.com や TechXplore でも取り上げられました。
【論文情報】
Sri Hrushikesh Varma Bhupathiraju, Tetsu Ishizue, Nicholas U. Costagliola, Ozora Sako, Kentaro Yoshioka, Takeshi Sugawara, Sara Rampazzi, “Illusion of Depth: Revealing Hidden Stereo Vision Vulnerabilities in Depth Estimation,” Proceedings of the ACM SIGSAC Conference on Computer and Communications Security (ACM CCS 2026), The Hague, Netherlands, November 2026.